|
| 当前位置:首页 > 图书馆导览机器人 |
|
.jpg)
重庆国际艺术有限公司
|
|
| 商用服务机器人实现价值 |
| 商用服务机器人广泛应用在餐厅,酒店,娱乐,商超等场所,辅助场景运营方实现数智化升级降本增效,价值体现节约人力和管理成本,带来服务消费新体验 |
| 消毒雾化设备->雾化消毒机器人 |
| 消毒雾化设备采用压流和风力的二次雾化,形成微纳米的雾滴在空气中持续地弥漫,把空气消毒和物体表面消毒相结合,做到了闭环式的消毒 |
| 仿人机器人的优缺点有哪些 |
| 仿人机器人代表作:Asimo Valkyrie Toro WALK-MAN Atlas2015 Atlas2016 Hydra Kengoro NimbRo-OP2 Talos HRP-5P Digit |
| 2022中国中部地区机器人发展情况 |
| 中部地区作为发展机器人产业的后起之秀,促进了区域内机器人产业快速发展,打造国内有重要影响力的机 器人示范应用基地,推动机器人行业应用 场景示范 |
| 机器人底盘算法-机器人底盘运动规划算法 |
| 4类机器人底盘运动路径规划算法是图规划算法,空间采样算法,曲线插值拟合算法和仿生智能算法,曲线插值拟合算法正好与之配合生成连续性好的轨迹曲线 |
| 配送机器人底盘差速驱动机器人轮间距校准 |
| 介绍了两轮差速驱动机器人与四轮驱动机器人,履带式机器人的校准原理,方法及其校准方法存在差异的原因,最后结合ROS 校准demo阐述实验实现方法 |
| 安防巡检机器人手册下载 |
| 创泽智能安防巡检机器人融合多种传感器,实现自主导航,自动驾驶,自动充电,全景摄像头及定点观测相机,点面齐全,满足多种工作场景需要 |
| 山东多种机器人研发-创泽机器人 |
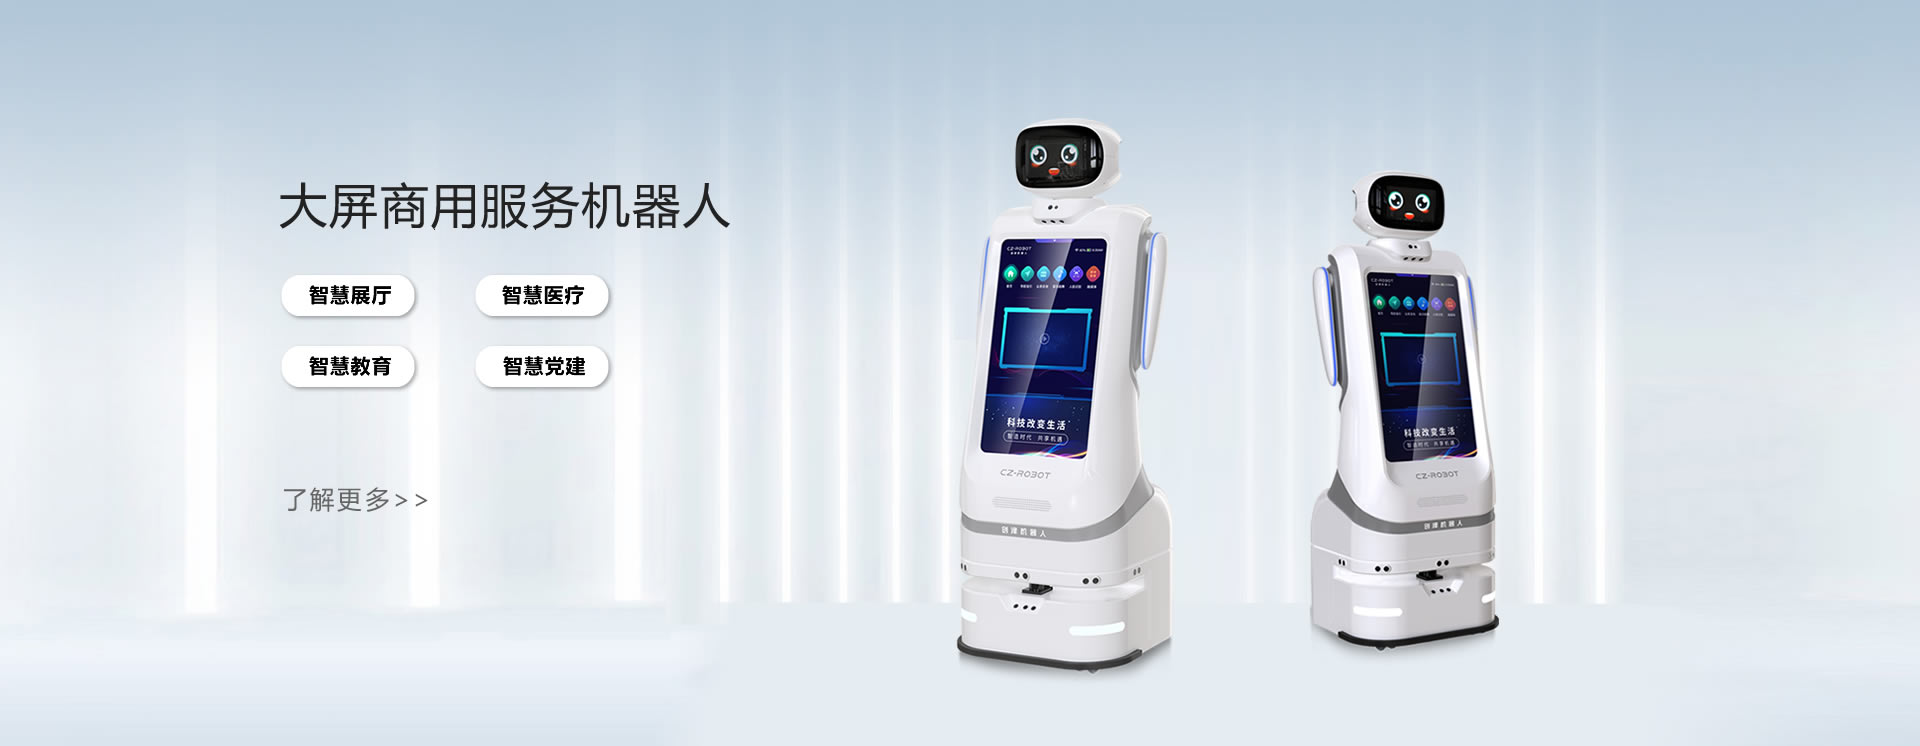
| 山东创泽机器人自主研发的创智能机器人可广泛应用于政务大厅,学校,机场车站,医院银行,商超展览馆等诸多行业场景,与用户数据集成提供智能解决方案 |
| 机器人底盘的三种种视觉算法:导航、避障和信息提取 |
| 机器人底盘在移动的过程中,据现场环境的三维深度信息,实时的躲避障碍物直至到达最终目标点,可以分解为三部分的视觉算法,视觉算法的基础是传感器 |
| 服务机器人常用的定位导航技术有哪些环节要点 |
| 实现机器人导航的基本环节有四个步骤:感知,定位建图,路径规划和避障;机器人厂家对模块进行组装拼接,便可成功组件智能移动机器人 |
| 山东消毒机器人公司-创泽机器人 |
| 山东创泽消毒机器人在抗疫医疗工作中起到了良好的作用,获得大量权威媒体报道,荣获一系列荣誉:工信部的优秀企业名单及示范应用项目 |
|