|
| 当前位置:首页 > 国产迎宾机器人 |
|
.jpg)
河南沃特消防工程有限公司
|
|
| 机器人减速器:谐波减速器和RV减速器 |
| 谐波减速器是一种靠波发生器使柔轮产生可控的弹性变形波,器具有单级传动比大,体积小,质量小,运动精度高等特征;RV减速器是是旋转矢量(Rotary Vector)减速器的简称 |
| 2022机器人企业创新50强 |
| 科沃斯 新松 埃斯顿 新时达 拓斯达 埃夫特 天智航 快仓智能 猎豹移动 云迹科技 普渡科技 博雅工道 特斯联 灵动科技 思灵机器人 大族机器人 |
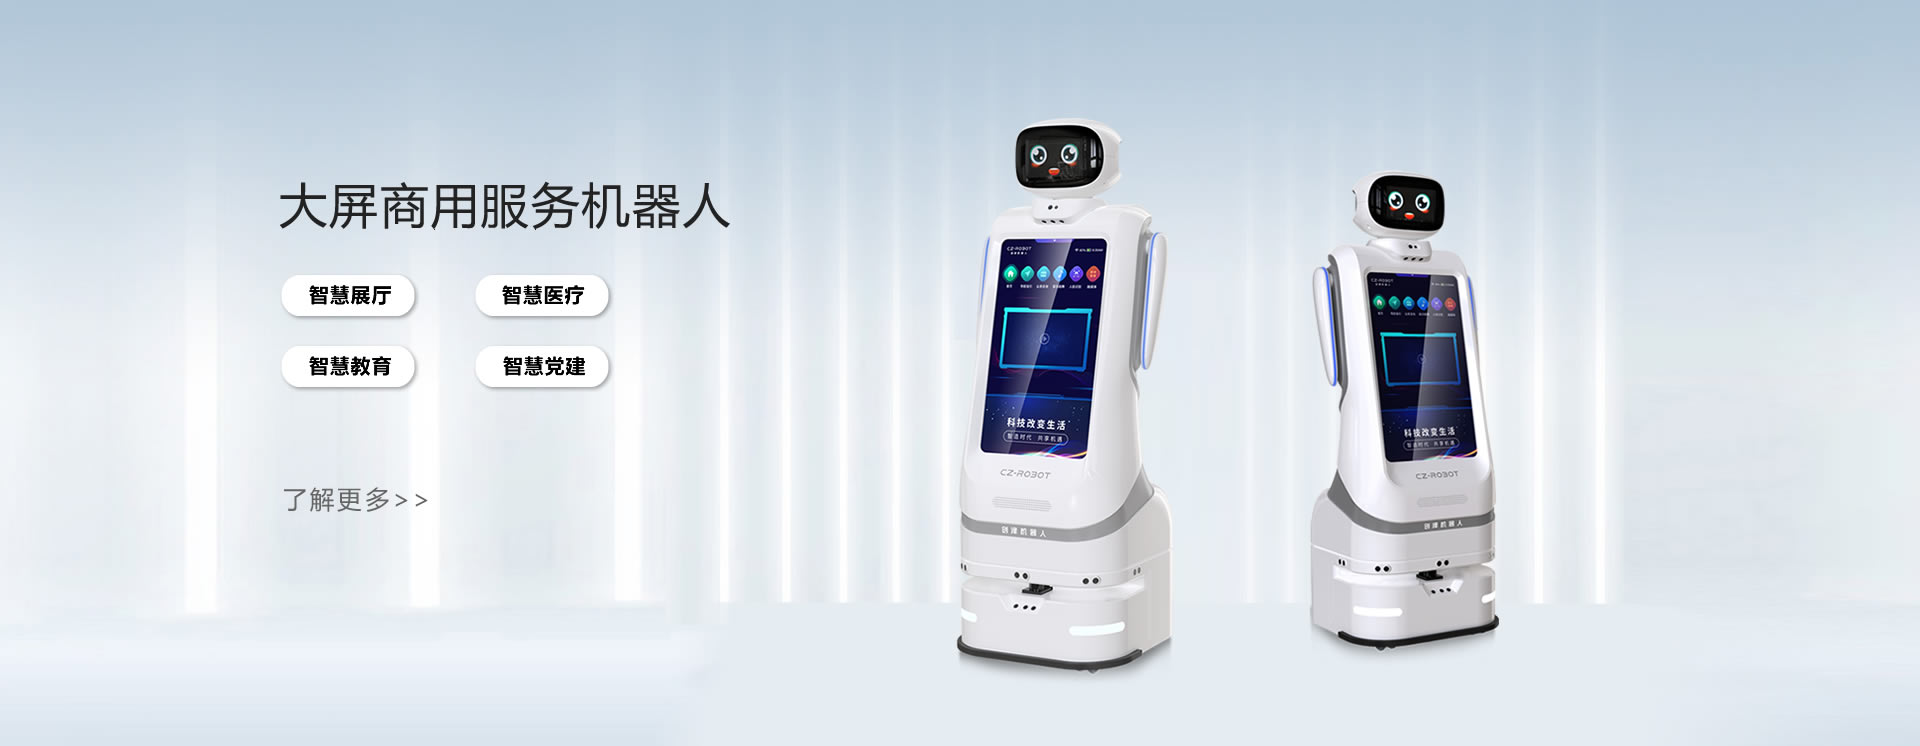
| 胸前带屏幕的机器人-创泽多功能服务机器人 |
| -机器人胸前的大屏幕显示内容或选项,可以提醒用户进行触屏交互;通过大屏幕向用户展示图片视频文字等多种形式的宣传材料,形象生动 |
| 人形机器人的身高体重自由度价格 |
| CyberOne(小米动力)身高177体重52自由度21最大负荷1.5成本70万人民币;Optimus身高172体重73自由度50最大负荷9成本2万美元 |
| 仿人机器人关节驱动三种驱动方式各自的特点 |
| 中电机驱动最为传统,技术进步迭代速度快,应用范围广;液压驱动难度高,成本昂贵,机器人运动性能最优秀;气动驱动性能介于液压和电机之间 |
| 中信建投:仿人机器人赋予机器“生命”,机器替人不再是想象 |
| 仿人机器人高度渗透各行业应用场景,未来市场空间非常广阔;仿人机器人50%以上的成本来自于关节,其关节数量一般为25-50个 |
| 2022-2023年机器人应用热点产品:机器人核心零部件 |
| 电机,伺服驱动器及减速器作为传统机器人的三大核心零部件,已基本实现国产化,力觉,视觉传感器逐渐成为新一代机器人的重要核心零部件 |
| 机器人移动平台运动参数校准 |
| 全向移动平台的构型参数校准原理和方法都非常相似,但是也存在一定差异,全向移动机器人的质量分布对机器人运动精度是存在较大影响的 |
| 如何在智能移动机器人底盘中部署Gmapping SLAM算法 |
| SLAM地图构建的过程就是用深度传感器测量机器人和周围环境的距离信息,从而完成对周边环境的地图构建,机器人会对环境进行一致性检查,最终完成地图 |
| 北京交互性智慧机场服务机器人怎么调选 |
| 北京交互性智慧机场服务机器人是科技感的机器工作人员,与您问候,握手,说话,拥抱甚至跳舞,感觉很带劲,是解决或缓解当前机场业务规模大的有效手段 |
| 机器人底盘怎么选择:五点参考建议 |
| 机器人底盘的导航方式,负载要求,越障能力和功率大小;地面材质是水泥地还是草地以及现场的不确定因素;机器人运行时的路径与通道 |
| 河南服务中心大厅机器人-大屏服务机器人 Dylan |
| 政务服务智能机器人在大厅门办理口,迎接前来业务的群众,憨厚可爱的外形,精准智能的服务深受办事群众的认可和喜爱,提高服务质量和业务分流 |
|