|
| 当前位置:首页 > 人脸识别大屏机器人 |
|
.jpg)
亿阳信通股份有限公司
|
|
| 带路机器人-创泽智能带路机器人 |
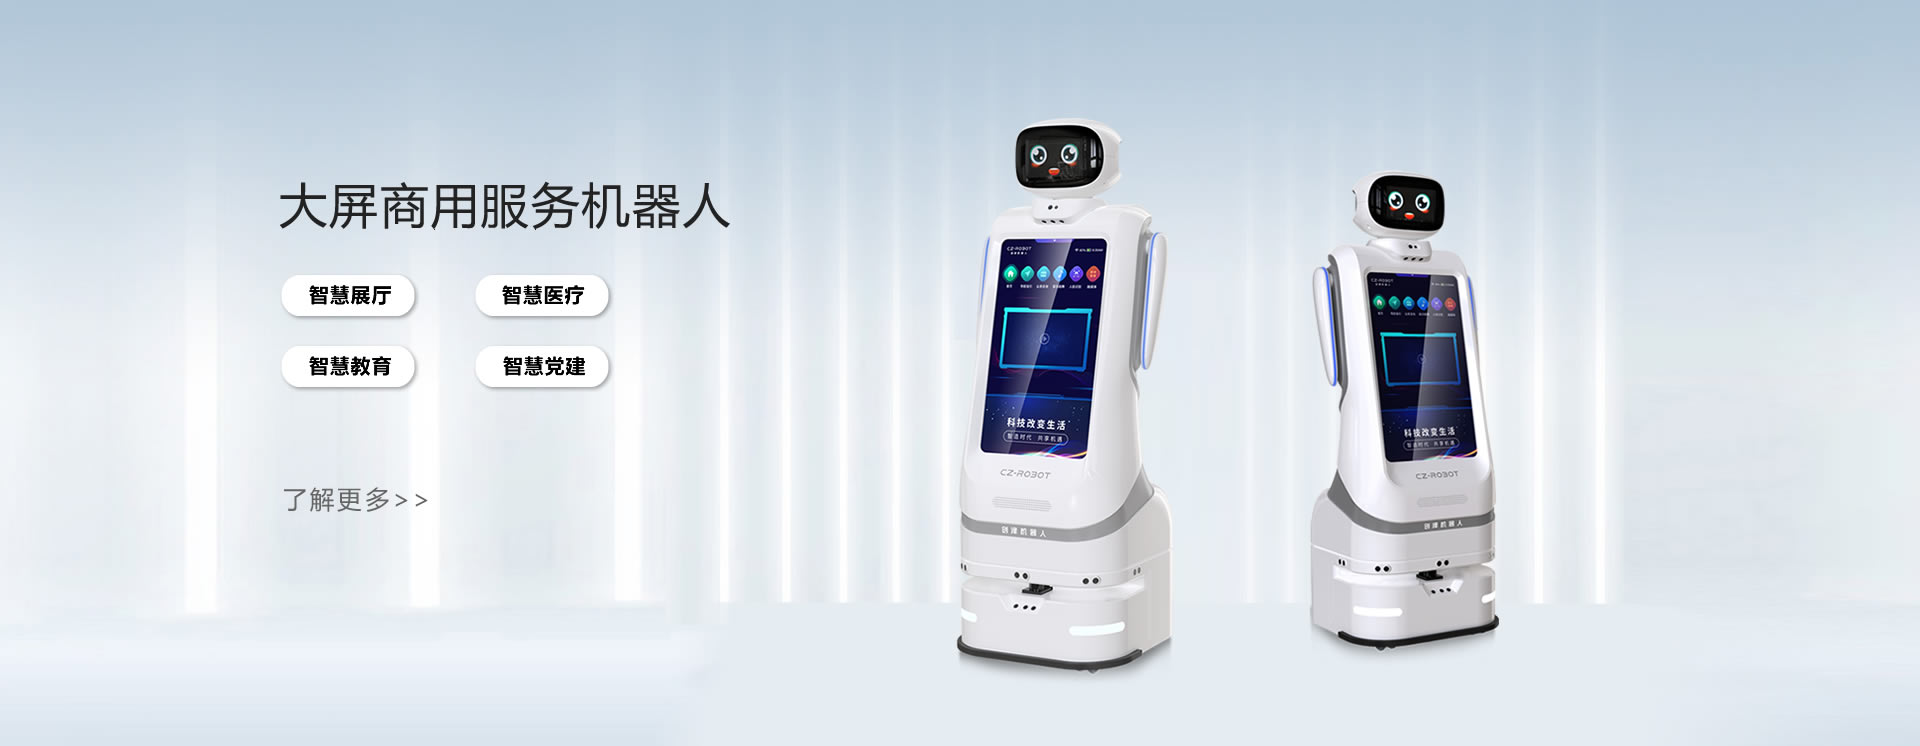
| 酒店带路机器人创创引领乘坐电梯至房门,客人只需对着门上内嵌识别系统进行人脸识别房门自动解锁;展会的专用机器人,身高1.5米,拥有超大的屏幕 |
| 甲子光年:2022中国商用服务机器人行业简析 |
| 实现价值,从营销噱头到场景赋能;深耕需求,需求明朗且价值逐步被认可;他山之石,海外与国内厂商的内外兼修;保持专注,产品与服务方为取胜之匙 |
| 娱乐机器人 安全要求及测试方法GB/T 41393-2022促进产品规格体系化 |
| 根据娱乐机器人的产品特点和工作方式,最大限度满足娱乐机器人使用的场景特点与工作运行特点,科学合理地考核娱乐机器人的安全特性促进产品规格体系化 |
| TCIE 058.1-2019 机器人互操作功能规则:声源定位 |
| 机器人单元或互操作节点发起的请求报文到达接收端后需要得到回复报文,协议同时支持通过报文头中应答位的设置,选择报文是否需要回复 |
| 旅游景区机器人 |
| 旅游景区导游机器人是景点讲解,语音互动等几种功能于一身,还有陪游客聊天;旅游景区防疫机器人进行体温检测和公共区域进行消毒 |
| 送餐机器人两个较为普遍的问题 |
| 送餐机器人推广过程中也出现了一些技术瓶颈,在送餐过程中循迹路径偏差,人机交互功能不够智能化等问题,循迹过程中路径稳定性和障碍物识别可靠性 |
| 云迹机器人底盘的功能特点 |
| 智能电源管理系统是在机器人内首次引入了车载级别的安全方案;六轮悬挂底盘区别于轮式机器人常用的3轮和4轮结构;使用了基于消息的CAN协议 |
| 机器人底盘结构设计-麦克纳姆轮运动模型建立与分析 |
| 全向移动机器人有三个自由度,意味着可以在平面内做出任意方向平移同时自旋的动作,机器人逆时针旋转的时候,角速度w为正,反之为负 |
| 全向机器人底盘的全向轮运动特性分析 |
| 麦轮平台的全向移动效果是通过四个麦克纳姆轮协同转动而达到的,而全向轮移动平台与之类似,也通过三或四个全向轮协同转动而实现全向移动的 |
| 机器人开发平台常见构型优缺点对比分析 |
| 非全向移动机器人在平面上运动仅有2个自由度;全向移动机器人采用了麦轮/全向轮,灵活性更好;四驱四转机器人室外非结构化场景的适应能力更强 |
| 甘肃防疫消杀机器人-甘肃创泽多功能消杀防疫机器人 |
| 甘肃防疫消杀机器人突破了传统设备呆板巨大的形象,拥有超干雾消毒和紫外线消毒两种模式,搭载了4个方向的紫外灯窗口,使其能360度强力消杀病菌而又不失美感 |
| 创泽成功研制无人值守核酸检测机器人面市 |
| 创泽无人值守核酸检测机器人面市,发明协会刘鲁山会长祝贺创泽智能机器人集团公司无人值守核酸检测机器人研制成功为国家防疫工作做出贡献 |
|