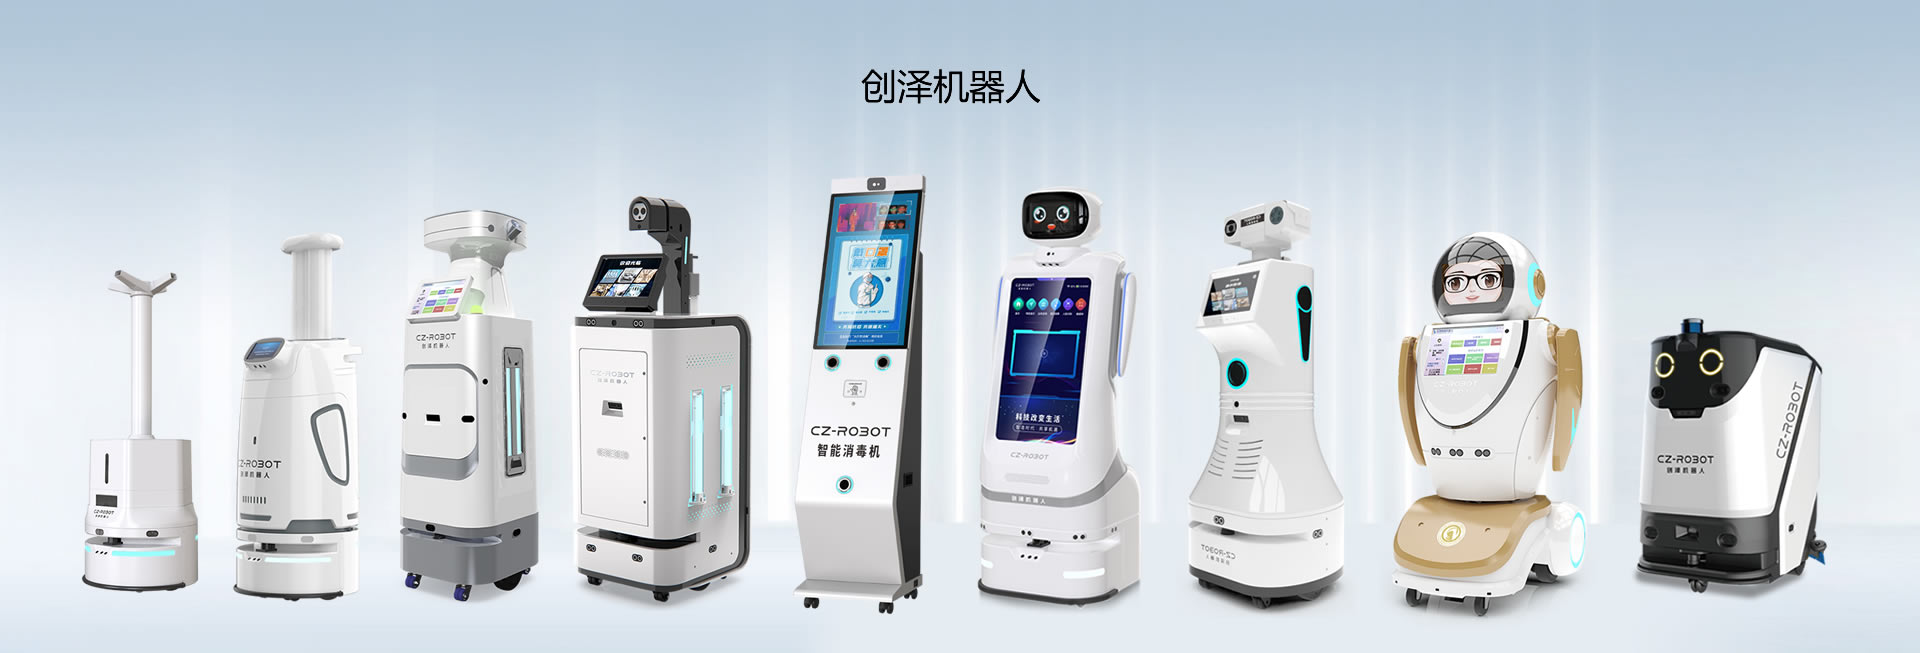
公共服务机器人包含三大核心技术模块:环境感知、运动控制和人机交互。
1 环境感知模块主要依靠如激光雷达、毫米波雷达、摄像头等各类传感器,实现对内外部环境状态信息的获取,以控制与决策提供数据依据;
2 运动控制模块主要依靠控制器、伺服系统、减速机、芯片等硬件实现派发的位置指令、速度指令;
3 人机交互模块主要依靠多模态信息理解交互技术,对输入信号作出反馈,满足使用者的意图
其中,人机交互和其他基础软硬件基本实现自研。以往,环境感知和运动控制模块会有部分企业选择外采,但随着技术的进步以及成本考虑,现在 多数机器人企业也实现了环境感知和运动控制模块的自研

| 资料获取 | |
| 服务机器人在展馆迎宾讲解 |
|
| 新闻资讯 | |
| == 资讯 == | |
| » 50+人形机器人场景应用落地图谱-50余 | |
| » 具身智能时代:上市公司机器人业务布局与战 | |
| » 2026年智能机器人行业深度分析报告-产 | |
| » 具身智能安全技术白皮书—机器人篇2026 | |
| » 人形机器人行业发展现状、应用场景市场空间 | |
| » 2026年人形机器人产业发展研究报告-整 | |
| » 《2026年机器人白皮书》重构场景认知, | |
| » 2026具身智能行业数据产业链与新基础设 | |
| » 具身智能训练场研究报告2026-政策制定 | |
| » 移动机器人导航技术-协同感知、自主编队、 | |
| » 面向移动机器人路径规划的强化学习改进蚁群 | |
| » 安徽省机器人和具身智能产业场景机会清单 | |
| » 人形机器人产业研究蓝皮书2026-市场四 | |
| » 2026中国科技机器人企业TOP50 | |
| » 2026世界人工智能大会暨人工智能全球治 | |
| == 机器人推荐 == | |

服务机器人(迎宾、讲解、导诊...) |
|

智能消毒机器人 |
|

机器人底盘 |
 |
