|
| 当前位置:首页 > 景点迎宾服务机器人 |
|
.jpg)
云南同创科技有限公司
|
|
| 娱乐机器人 安全要求及测试方法GB/T 41393-2022促进产品规格体系化 |
| 根据娱乐机器人的产品特点和工作方式,最大限度满足娱乐机器人使用的场景特点与工作运行特点,科学合理地考核娱乐机器人的安全特性促进产品规格体系化 |
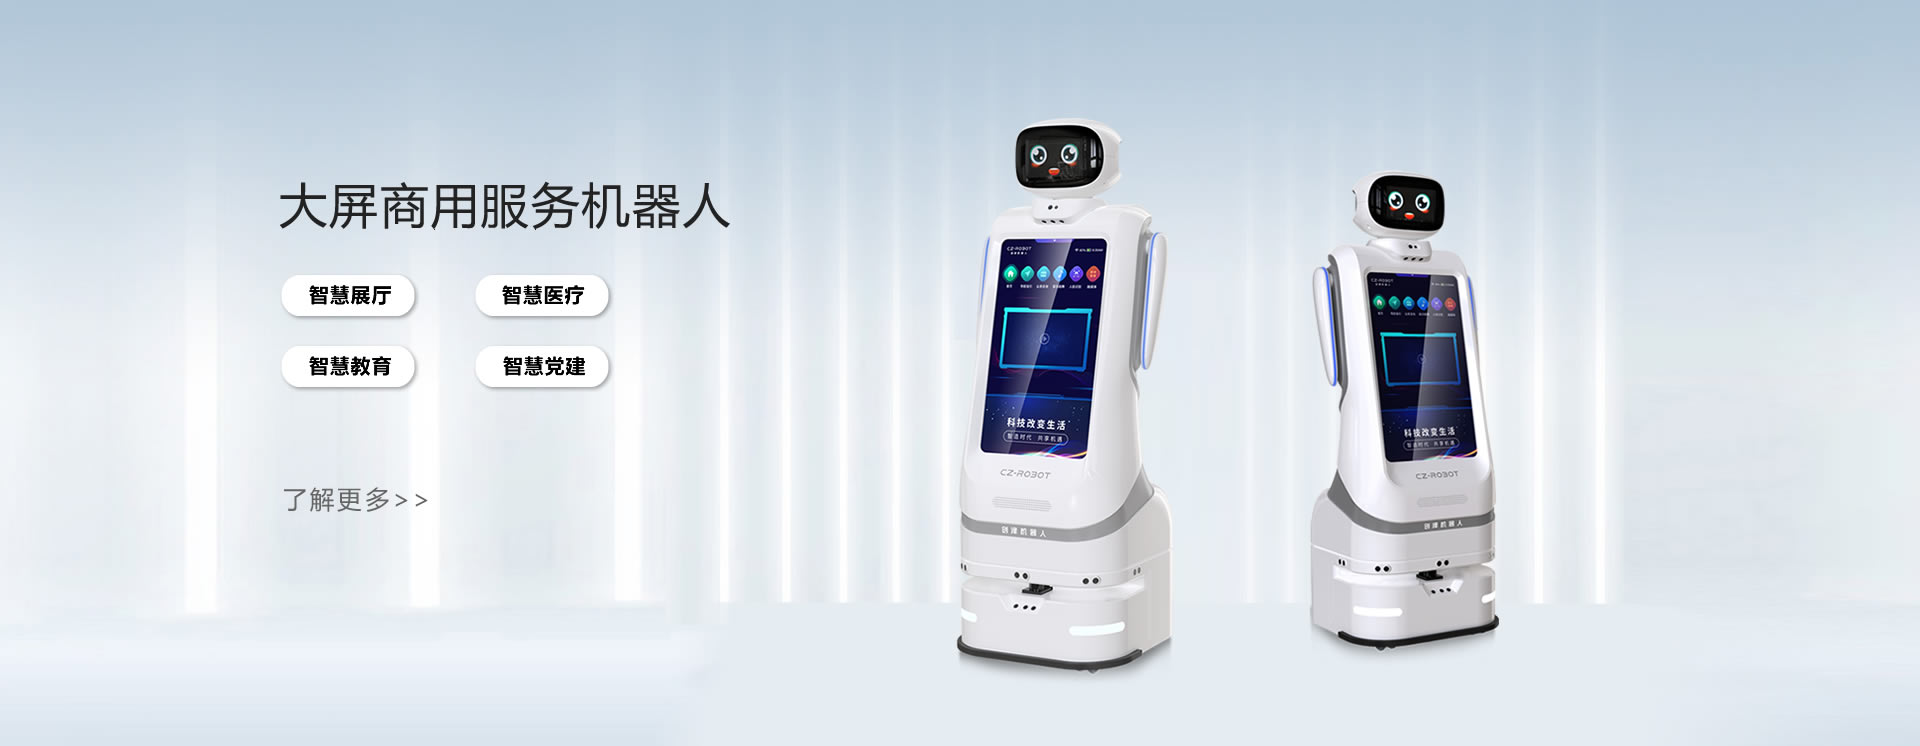
| 展馆服务机器人-创泽展馆展厅迎宾接待服务机器人 |
| 展馆机器人讲解员在展厅中实现迎宾接待,智能讲解等功能,为参观者们呈现互动式,立体化,多维度的导览服务,主动识别出用户身份就相关业务主动发起会话 |
| 核酸采样机器人是如何工作的 |
| 核酸采样机器人想要安全的完成一次采样有两套系统,即视觉系统和力控系统,前者定位后者执行采样,动作精度控制到0.02mm基本就能保证采样的安全 |
| 思岚机器人底盘A1M8与S2激光雷达建图效果对比 |
| 思岚机器人底盘A1M8测距范围是8-12m,满足居家环境的室内纯激光里程计定位与建图;机器人底盘s2超长30m测距范围,长走廊或者是电梯井等场景均可满足 |
| 2022-2023年机器人应用热点产品:协作机器人及新一代复合机器人 |
| 协作机器人具有一定自主行为和协作能力,在非结构化环境中与人们安全进行交互协作的机器人,在智能制造,柔性生产中具有广泛应用前景 |
| 2022-2023年机器人应用热点产品:机器人核心零部件 |
| 电机,伺服驱动器及减速器作为传统机器人的三大核心零部件,已基本实现国产化,力觉,视觉传感器逐渐成为新一代机器人的重要核心零部件 |
| 机器人开发平台常见构型优缺点对比分析 |
| 非全向移动机器人在平面上运动仅有2个自由度;全向移动机器人采用了麦轮/全向轮,灵活性更好;四驱四转机器人室外非结构化场景的适应能力更强 |
| 机器人底盘的三种种视觉算法:导航、避障和信息提取 |
| 机器人底盘在移动的过程中,据现场环境的三维深度信息,实时的躲避障碍物直至到达最终目标点,可以分解为三部分的视觉算法,视觉算法的基础是传感器 |
| 空气消毒机器人-消毒机器人雾化消毒液为微小颗粒 |
| 消毒机器人将消毒液体雾化后的微米级颗粒消毒液快速扩散至室内空间,杀灭空气中的微病生物病毒,搭载20多L大容量药壶,水雾液化效果会更均匀细密 |
| 迎宾机器人如何设置返回-导航地图任务配置 |
| 先对工作环境进行扫图;对地图进行编辑;规划机器人导航路径,有障碍物需重新选;选择合适的地图然后进行初始化并设置导航任务 |
| 会说英文的迎宾机器人 |
| 英文迎宾机器人chuangchuang,拥有强大的记忆大脑,对馆内各个展厅知识都能详尽介绍,为参观者提供专业,规范的讲解,灵活地绕开,自动避障 |
| 天津迎宾机器人 |
| 天津迎宾导览机器人供应商-天津迎宾机器人厂家电话-天津迎宾机器人批发-天津迎宾导机器人价格费用-天津迎宾接待机器人订做 |
|